W świecie zaawansowanych maszyn i urządzeń rośnie znaczenie technologii potrafiących dostosowywać się do zmiennych warunków pracy. Jednym z kluczowych nurtów badawczych w tej dziedzinie jest sterowanie adaptacyjne, które umożliwia robotom i systemom automatyki korygowanie swojego działania w czasie rzeczywistym. Dzięki temu możliwe jest osiągnięcie wyższej precyzji, niezawodności oraz efektywności energetycznej – nawet w obliczu niepewności środowiskowej czy zmian parametrów mechanicznych.
Podstawy sterowania adaptacyjnego
Sterowanie adaptacyjne polega na samoczynnej modyfikacji ustawień regulatora w oparciu o analizę bieżącego zachowania systemu. W przeciwieństwie do klasycznych regulatorów PI lub PID, które mają z góry ustalone współczynniki, rozwiązania adaptacyjne uczą się i dopasowują w miarę gromadzenia danych. Kluczowe elementy tej metody to:
- Model matematyczny systemu – może to być model liniowy albo nieliniowy, opisujący dynamikę maszyny.
- Procedura identyfikacji parametrów – algorytm określający aktualne wartości nieznanych współczynników.
- Strategia aktualizacji – reguły określające, jak zmieniać nastawy regulatora w odpowiedzi na nowe informacje.
Rola identyfikacji parametrów
W sterowaniu adaptacyjnym niezbędne jest ciągłe monitorowanie zachowania zestawu aktuatorów i czujników. System analizuje sygnały wejściowe i wyjściowe, aby określić zmiany w parametrych układu, takich jak tarcie w silnikach, luz w przegubach czy zmiany masy przenoszonego ładunku. Precyzyjne oszacowanie tych wartości pozwala na właściwe dobranie wzmocnienia i czasu reakcji regulatora.
Algorytmy adaptacyjne
W praktyce stosuje się liczne algorytmmy identyfikacji i adaptacji. Do najpopularniejszych należą metody gradientowe, algorytmy najmniejszych kwadratów z zapominaniem oraz zaawansowane podejścia oparte na filtrze Kalmana. Każde z nich ma swoje zalety i ograniczenia – wybór zależy od dostępnej mocy obliczeniowej, szybkości zmian parametrów i wymagań dotyczących dokładności.
Zastosowania w robotyce
Robota można wyposażyć w układ sterowania adaptacyjnego, by zwiększyć jego wydajność w różnorodnych zastosowaniach przemysłowych, usługowych czy medycznych. Przykłady wdrożeń obejmują:
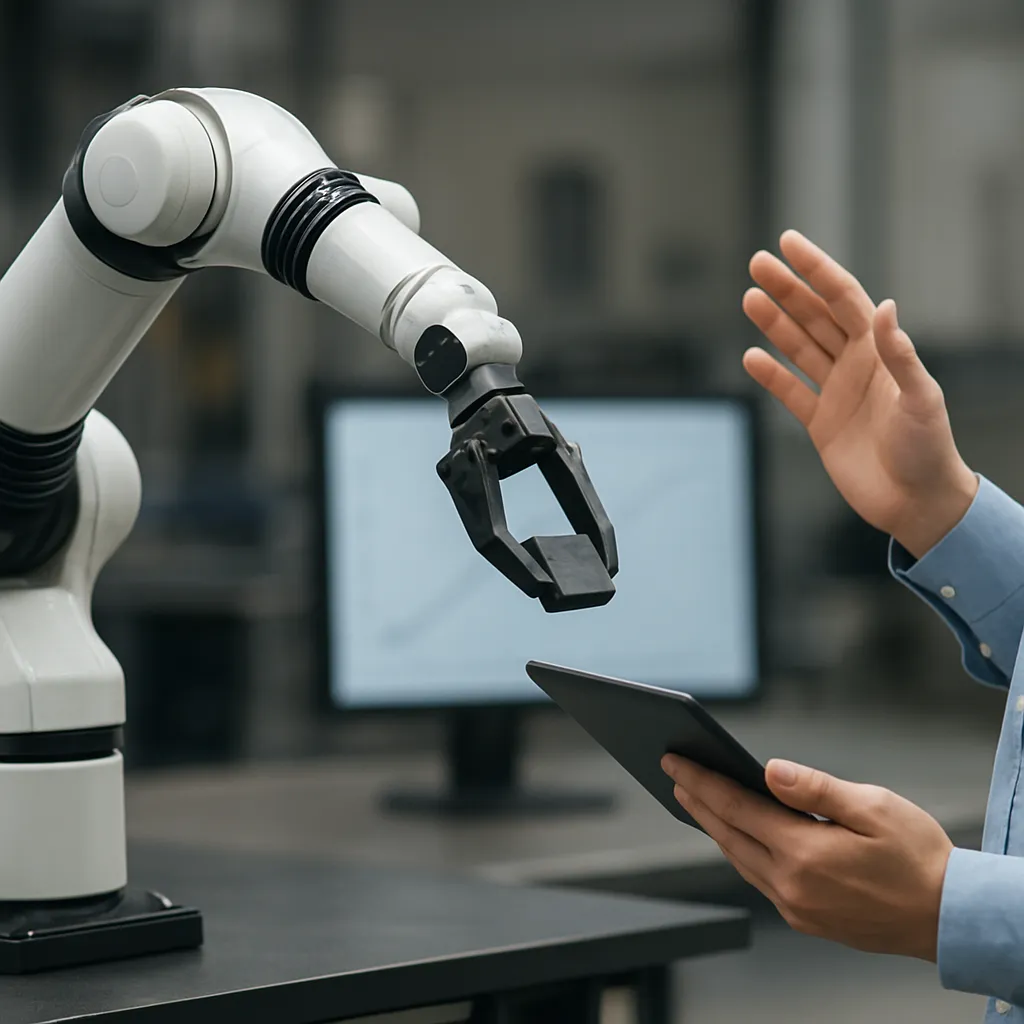
- Manipulatory przemysłowe – adaptacja siły chwytu i trajektorii w zależności od kształtu i masy przedmiotów.
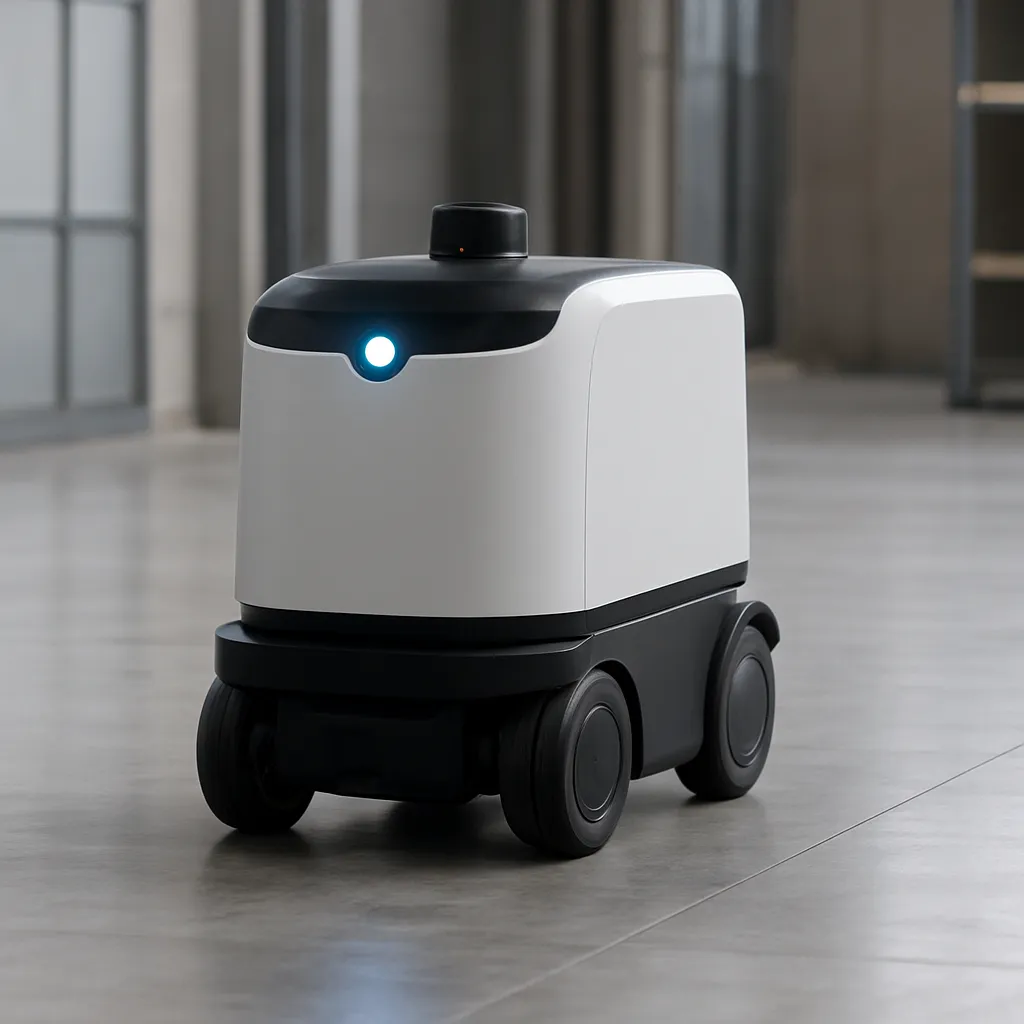
- Roboty mobilne – regulacja charakterystyk napędu i sterowania skrętem na nierównym terenie.
- Egzoszkielety i protezy – dostosowanie poziomu asysty ruchu do indywidualnych potrzeb pacjenta.
Manipulatory i roboty współpracujące
W kontekście robotyka współpracującej kluczowe jest zapewnienie bezpieczeństwa oraz precyzji w interakcji z człowiekiem. Sterowanie adaptacyjne monitoruje siłę i momenty oddziaływania, dynamicznie ograniczając prędkość lub zmianę toru ruchu, gdy pojawi się opór lub nieoczekiwane zetknięcie.
Systemy autonomiczne
Roboty mobilne i drony korzystają z adaptacyjnych regulatorów do utrzymania stabilnej trajektorii lotu lub jazdy, nawet w warunkach silnego wiatru czy poślizgu kół. W tych aplikacjach kluczowa jest szybka decyzja adaptacyjna na podstawie danych z czujnikiów obciążenia, przyspieszenia oraz prędkości.
Wyzwania i perspektywy rozwoju
Mimo licznych zalet, sterowanie adaptacyjne wiąże się z pewnymi trudnościami implementacyjnymi oraz teoretycznymi. Do głównych wyzwań należą:
- Zapewnienie stabilnośći całego układu przy zmieniających się nastawach.
- Zbalansowanie szybkości adaptacji z poziomem szumów pomiarowych.
- Ograniczenia sprzętowe – moc obliczeniowa i opóźnienia w komunikacji.
Stabilność w warunkach zmiennych parametrów
Aby uniknąć niestabilnych zachowań, projektanci sterowników adaptacyjnych muszą korzystać z teorii sterowania robust control oraz łączyć adaptacyjne algorytmy z klasycznymi regulatorami w strukturę kaskadową. Pozwala to utrzymać gwarancje stabilności w określonym zakresie zmian parametrów.
Integracja z uczeniem maszynowym
Coraz popularniejsze staje się łączenie adaptacyjnych regulatorów z technikami inteligencjami obliczeniowymi, takimi jak sieci neuronowe czy algorytmy uczenia głębokiego. Podejście hybrydowe umożliwia rozpoznawanie wzorców dynamicznych z dużych zbiorów danych oraz automatyczne ulepszanie modelu systemu w miarę rozwoju aplikacji.
Przyszłe trendy
Prace badawcze skupiają się na:
- Wprowadzeniu algorytmów adaptacyjnych do napędach o zmiennym przełożeniu.
- Optymalizacji kodu w celu redukcji opóźnień w sterowaniu w czasie rzeczywistym.
- Stworzeniu otwartych platform sprzętowych umożliwiających szybką kalibrację i testy różnych metod adaptacji.
Zastosowanie zaawansowanych technik adaptacyjnych w robotyce pozwala na osiągnięcie nowego poziomu autonomii i bezpieczeństwa. Dynamiczna zmiana nastaw regulatorów, połączona z inteligentną analizą sygnałów pomiarowych, stanowi fundament przyszłych generacji systemów automatyki i robotyki.