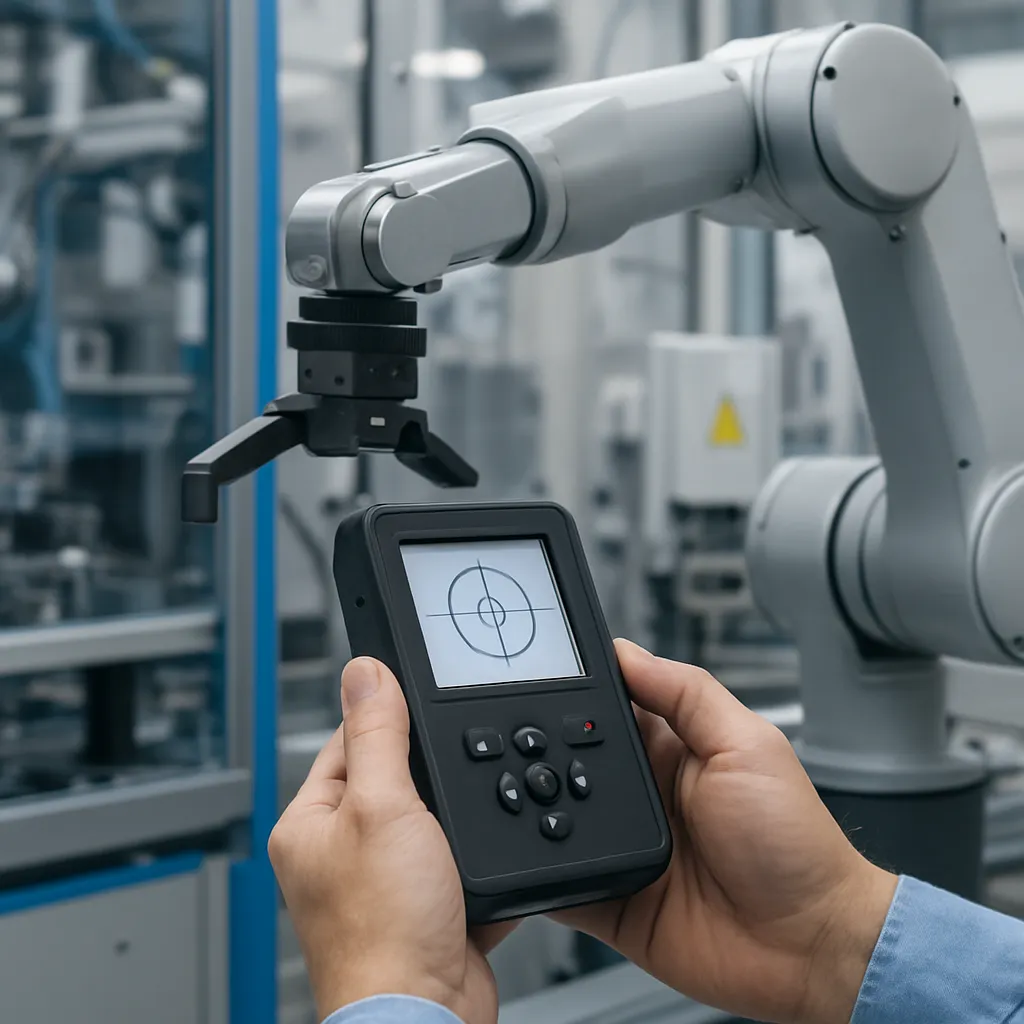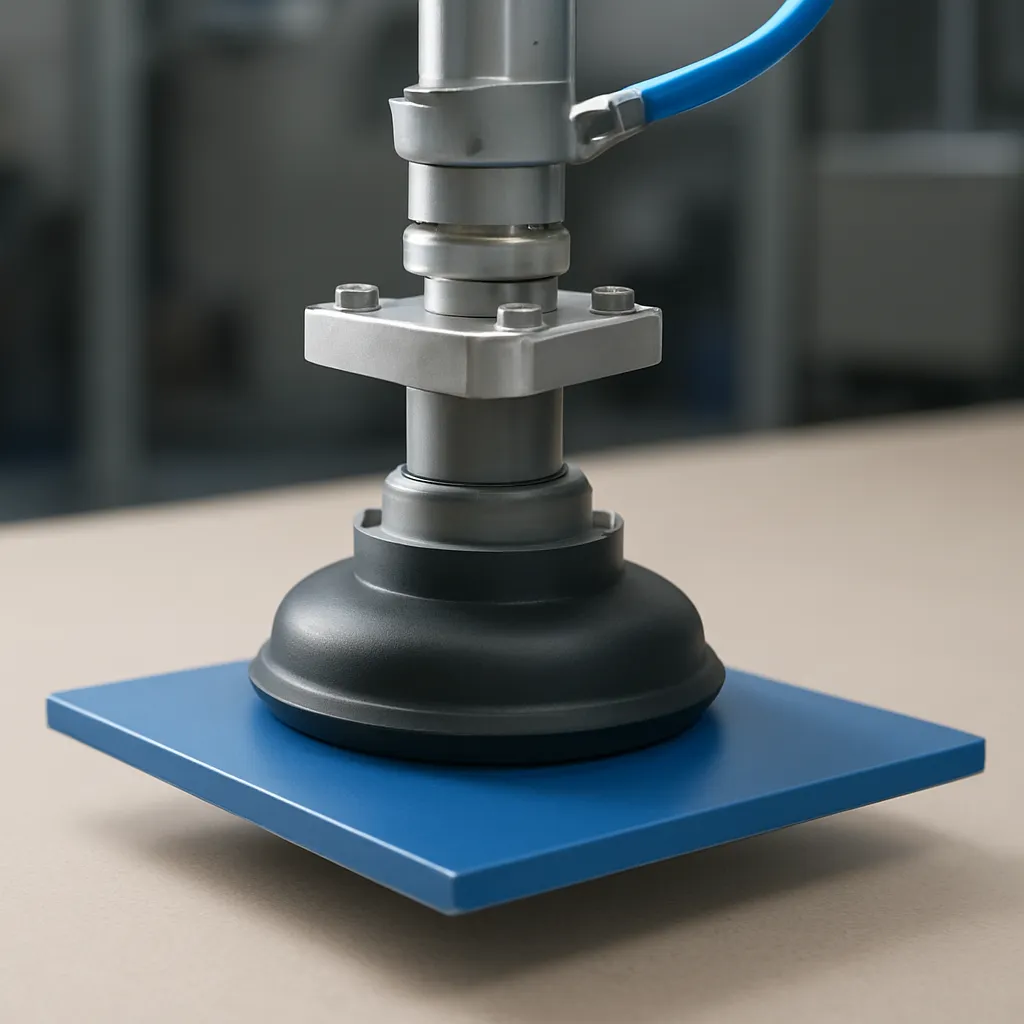
Manipulator podciśnieniowy to specjalistyczne urządzenie wykorzystujące zjawisko podciśnienia do przenoszenia i precyzyjnego układania różnorodnych elementów. Dzięki zastosowaniu zasady różnicy ciśnień oraz inteligentnym układom sterowania, znajduje szerokie zastosowanie w automatyce, logistyce i produkcji. Poniższy tekst obejmuje omówienie głównych zasad działania, budowy kluczowych podzespołów oraz przykłady wykorzystania w przemyśle.
Zasada działania układu podciśnieniowego
Fundamentalnym mechanizmem manipulacji jest wykorzystanie próżni lub obniżonego ciśnienia wewnątrz przyssawki w stosunku do otoczenia. Gdy pompa generuje podciśnienie, powietrze zostaje częściowo usunięte z przestrzeni między przyssawką a chwyconym przedmiotem. W efekcie na zewnętrzną powierzchnię działa siła atmosferyczna, utrzymująca obiekt na przyssawce. Intensywność siły zależy od wielkości powierzchni chwytnika i wartości podciśnienia.
Kluczowe etapy procesu:
- Generowanie próżni: pompa próżniowa lub eżektor wytwarza różnicę ciśnień.
- Chwytanie: otwarcie zaworu podciśnieniowego powoduje zasysanie powietrza z przyssawki.
- Transport: przedmiot jest przenoszony, a system sterowania monitoruje utrzymanie ciśnienia.
- Odłożenie: zawór odpowietrzający dopuszcza powietrze, zwalniając element.
Budowa i kluczowe komponenty manipulatora
Typowy manipulator składa się z modułów, które współpracują w celu zapewnienia precyzji i wydajności. Poniżej opisano najważniejsze podzespoły:
Podciśnieniowe przyssawki
Przyssawki wykonuje się ze elastycznego tworzywa, np. gumy silikonowej, co pozwala na dopasowanie do kształtu przenoszonego obiektu. Występują w wariantach płaskich, talerzowych oraz specjalistycznych – dostosowanych do przedmiotów o nieregularnych powierzchniach. Ich geometryczny kształt i powierzchnia kontaktu decydują o maksymalnej sile chwytu.
Pompa próżniowa i generowanie podciśnienia
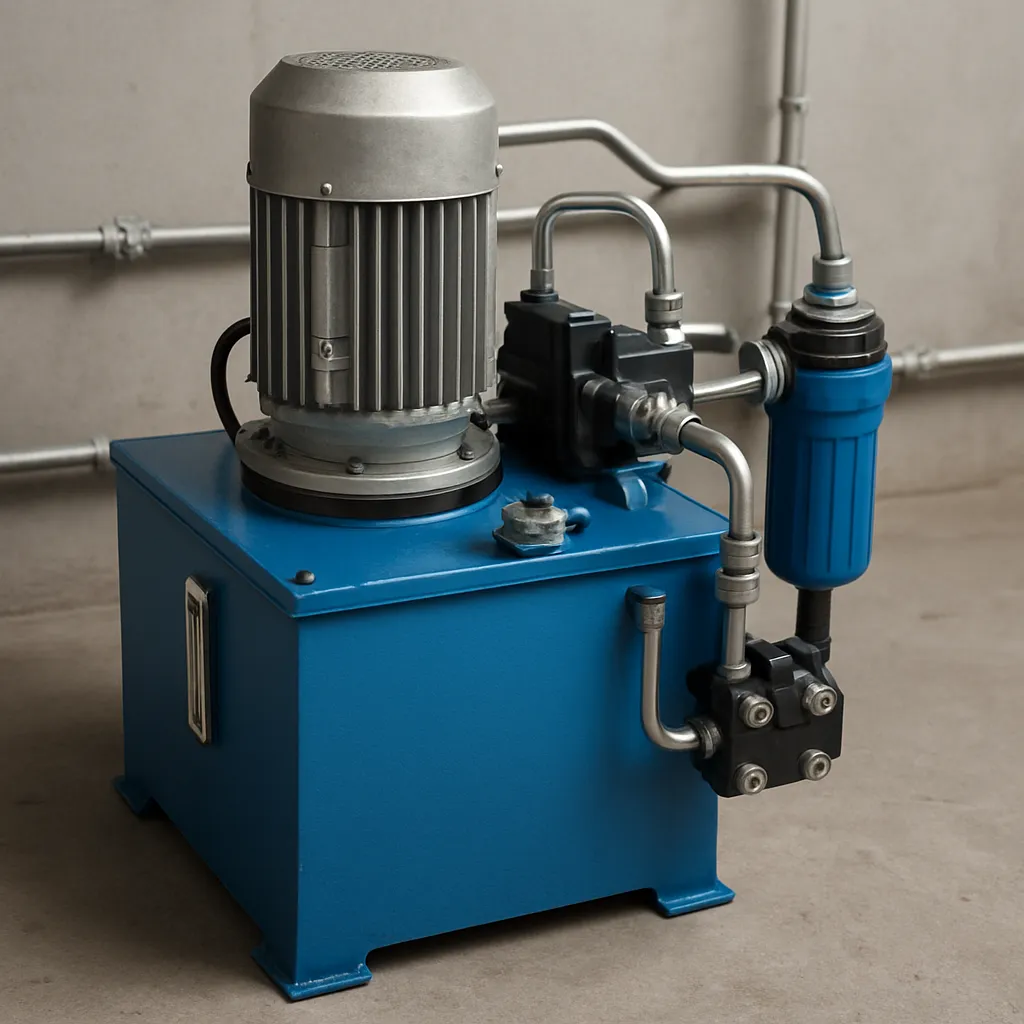
Serce układu stanowi pompa próżniowa (rotacyjna łopatkowa, membranowa lub eżektor pneumatyczny). W nowoczesnych rozwiązaniach często stosuje się eżektory, które wykorzystują sprężone powietrze do wywołania próżni bez ruchomych części, co przekłada się na dużą trwałość i prostotę serwisu. Wydajność pompy musi być dopasowana do liczby i rozmiarów przyssawek oraz prędkości cyklu pracy.
Czujniki i system sterowania
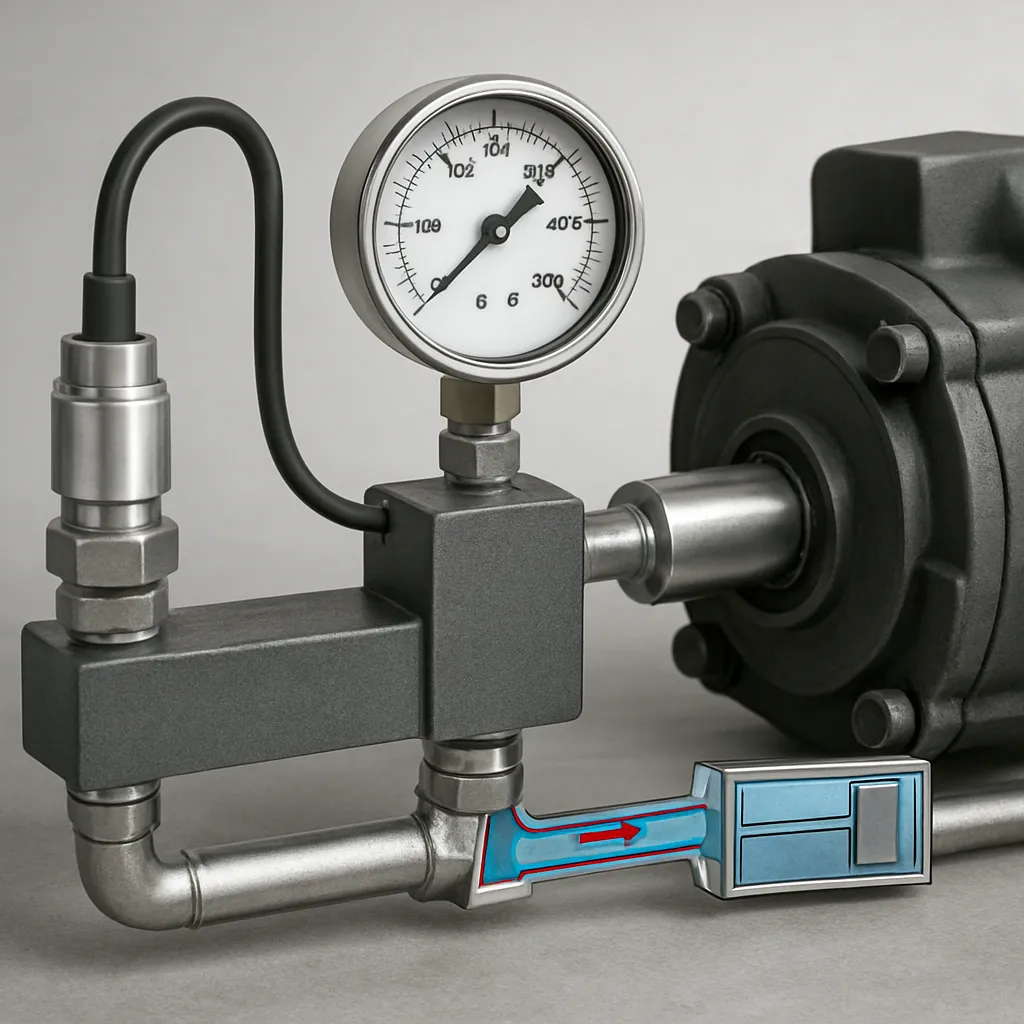
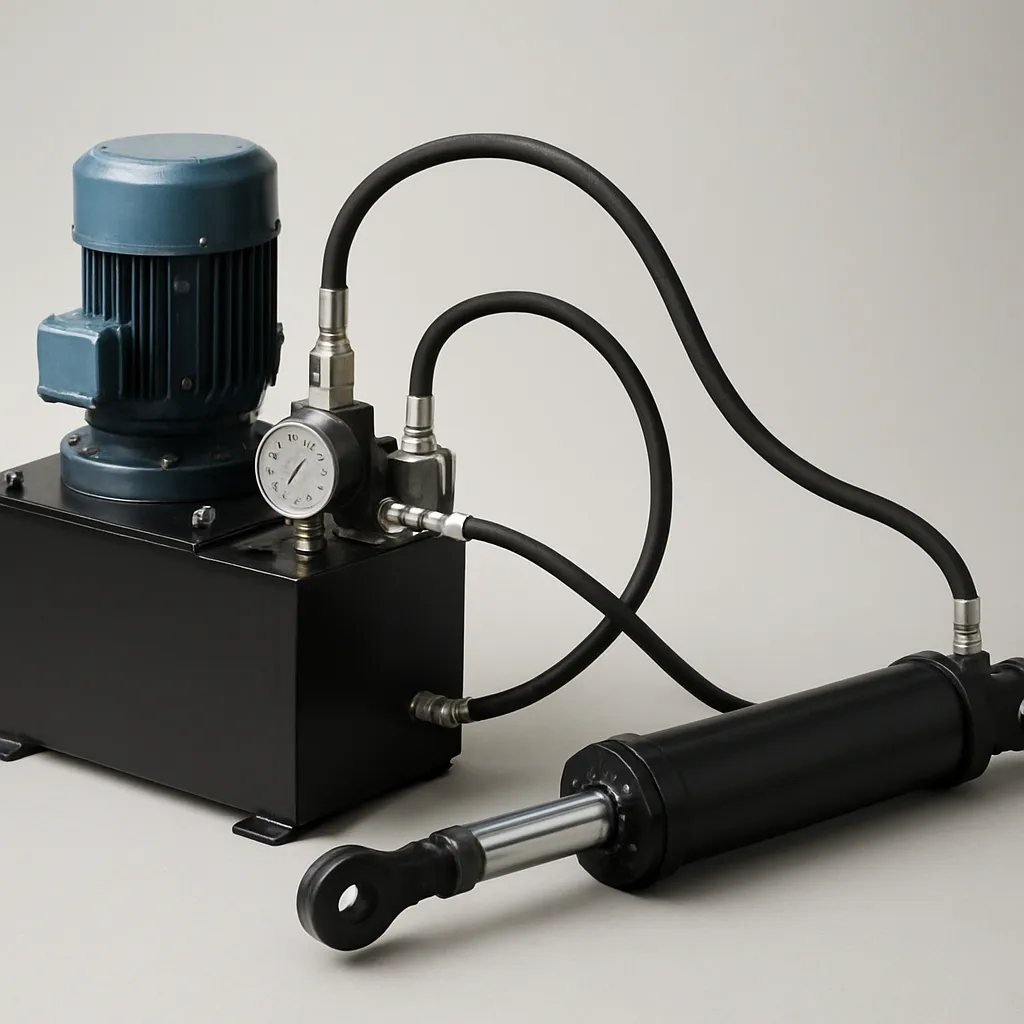
Inteligentne manipulatory wyposażane są w czujniki różnicy ciśnień, które pozwalają na bieżąco monitorować stan próżni. W przypadku spadku wartości poniżej bezpiecznego progu uruchamiany jest alarm lub automatyczne doładowanie próżni. Zintegrowane sterowniki PLC lub mikrokontrolery koordynują pracę wentylów, pomp i aktuatorów liniowych, zapewniając optymalną sekwencję chwytania i zwalniania ładunku.
Zastosowania w przemyśle i korzyści
Manipulator podciśnieniowy znajduje zastosowanie w wielu branżach, dzięki swoim zaletom:
- Automatyzacja montażu: szybkie i powtarzalne przenoszenie komponentów elektronicznych;
- Logistyka magazynowa: układanie kartonów, paletowanie i rozpaletyzacja;
- Przemysł spożywczy: manipulacja delikatnymi produktami, np. owocami i warzywami;
- Przetwórstwo tworzyw sztucznych: chwytanie elementów o gładkiej powierzchni;
- Automotive: podnoszenie karoserii, szyb czy paneli wnętrza.
Główne korzyści wynikają z:
- Zwiększonej efektywności – krótsze czasy cykli pracy;
- Poprawy bezpieczeństwa – eliminacja ręcznego kontaktu z ciężkimi ładunkami;
- Zredukowania odpadów – delikatne chwytanie minimalizuje uszkodzenia produktów;
- Modułowości – łatwe rozbudowy i integracje z istniejącymi liniami produkcyjnymi;
- Optymalizacji kosztów pracy – ograniczenie konieczności angażowania operatorów.
Wyzwania i kierunki rozwoju
Mimo licznych zalet, manipulatory podciśnieniowe stoją przed kilkoma wyzwaniami. Przede wszystkim konieczne jest dostosowanie systemów do szerokiego zakresu kształtów i materiałów. Czasami powierzchnia elementu może uniemożliwiać szczelne przyleganie przyssawki, co wymaga zastosowania przyssawek specjalnych lub technologii hybrydowej. Kolejnym aspektem jest zużycie energii przez pompy próżniowe, dlatego rozwijane są rozwiązania z eżektorami o niższym zużyciu sprężonego powietrza oraz pompy z odzyskiem energii.
Nowoczesne badania skupiają się także na integracji sztucznej inteligencji i uczeniu maszynowym, co pozwoli na adaptacyjne dobieranie parametrów chwytu w czasie rzeczywistym. W efekcie manipulator będzie w stanie automatycznie rozpoznawać rodzaj przenoszonego obiektu i optymalizować siłę podciśnienia, zwiększając precyzję i niezawodność działania.